Von der Vollpalette zur perfekten Reihe: Gläser depalettieren mit Robotern
Praxistauglich, schonend, linientauglich
Leere Verpackungen sind in vielen Produktionen der stille Taktgeber: Sie kommen als Vollpaletten mit mehreren Lagen, sauber in Trays (Steigen) eingelegt, getrennt durch Zwischenlagen – und müssen am Ende kontinuierlich, bruchsicher und in definierten Reihen in den nachfolgenden Prozess laufen. Manuell ist das nicht nur anstrengend, sondern auch fehleranfällig und ein permanentes Ergonomie- und Sicherheitsrisiko.
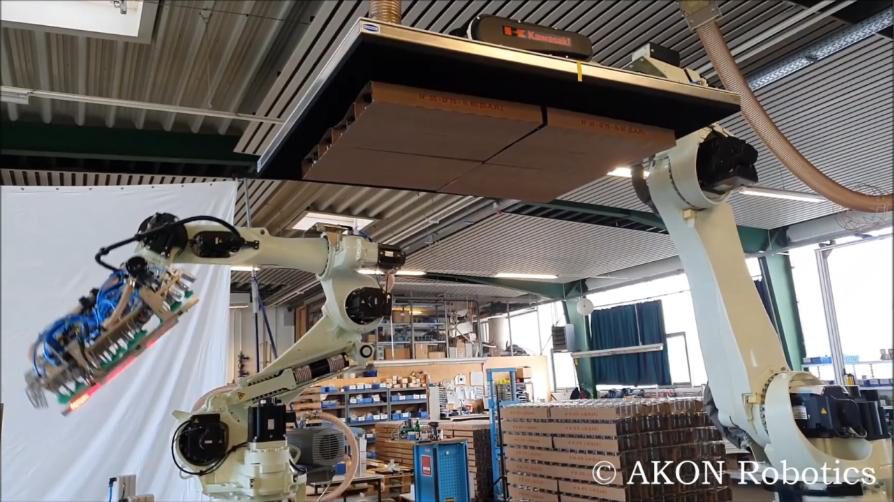
Genau hier setzen moderne robotergestützte Depalettier-Lösungen an – mit dem Ziel, aus einer chaotisch wirkenden „Logistik-Einheit“ (Palette) eine saubere, prozessfähige Zuführung für Befüllen, Weiterverarbeitung oder Montage zu machen. Als Technologiebeispiel dient hier AKON Robotics, ein Hersteller hochdynamischer Automatisierungssysteme inklusive Greifer- und Palettier-/Depalettierlösungen.
Ausgangssituation: So kommen die Gläser an
Typisch ist dieses Palettenbild: Europalette mit mehreren Lagen; Gläser in Trays oder Steigen eingebettet (Schutz, Stabilität); zwischen jeder Lage Zwischenlagen aus Pappe oder Kunststoff zur Trennung und Lastverteilung. Ziel: ohne Mikrostöße, ohne Verkanten, ohne Glasbruch in den Prozess überführen.
Das Grundprinzip der automatisierten Lösung
Die Automatisierung arbeitet nicht „Glas für Glas“, sondern denkt in Lagen und anschließend in Reihen. So entsteht Performance, ohne das Produkt zu stressen:
- Beladene Vollpaletten werden in das System eingeführt und automatisch in die Roboterzone transportiert.
- Zwischenlagen werden entnommen (separates Handling, Stapeln oder Magazin).
- Der Roboter hebt eine komplette Lage Gläser von der Palette ab – gehalten über einen Saug-/Vakuumgreifer (Lagengriff).
- Während die Lage sicher am Greifer hängt, werden die Trays von unten vorsichtig abgenommen und abgelegt.
- Die komplette Glaslage wird auf einen Transporteur übergeben.
- Auf dem Transporteur werden aus der Lage Reihen erzeugt, zum Beispiel über schneller laufende Plattenbänder.
- Reihenausrichter optimieren die Reihenlage, sodass der nachfolgende Prozess stabil versorgt wird.
- Übergabe an den Befüllprozess (etwa eine Kerzenfertigung) oder weitere Produktionsschritte.
Wichtig: Diese Sequenz ist so attraktiv, weil sie die heikelsten Momente – Lösen aus dem Tray, Handling der Zwischenlagen, Reihenbildung – prozesssicher trennt, statt alles in einem Schritt zu erzwingen.
Warum ein Vakuum-Lagengreifer bei Gläsern so gut passt
Wenn Gläser in Trays liegen, ist das Ziel nicht „maximale Greifkraft“, sondern maximale Prozessruhe. Vakuumgreifer sind dafür prädestiniert, weil sie flächig arbeiten und die Lage stabilisieren können – eine Greiferfamilie, die für Trays, Platten und vielfältige Handling-Aufgaben eingesetzt wird.
Zwischenlagen: der unterschätzte Stabilitätsfaktor
Zwischenlagen sind nicht nur „Material, das weg muss“. Sie sind oft leicht verzogen, verschmutzt, elektrostatisch aufgeladen und nicht immer exakt positioniert. Eine robuste Lösung behandelt Zwischenlagen daher als eigenen Prozessschritt: entnehmen, kontrolliert ablegen, gegebenenfalls stapeln oder in ein Magazin überführen – als integraler Teil des Greifer- und Palettierkonzepts, nicht als „Anbau später“.
Von der Lage zur Reihe: der Schlüssel zur Linienfähigkeit
Viele Projekte scheitern nicht am Abheben der Lage – sondern an der Übergabe in eine stabile Linienlogik. Die Reihenbildung über differenzierte Fördergeschwindigkeiten hat drei Vorteile: definierte Abstände zwischen den Reihen, ein ruhiger Produktfluss statt Stop-and-Go und eine standardisierte Übergabe an Vereinzelung, Füller, Puffer oder Inspektion. Die Reihenausrichtung danach ist das Feintuning: Kleine Versätze werden korrigiert, bevor die Gläser in den Taktprozess laufen.
Was Sie vor der Automatisierung sauber definieren sollten
Wenn ein POWERJO-Projektleiter in so ein Projekt geht, beginnt der Erfolg fast immer mit einer klaren Aufgabenformulierung. Eine praxiserprobte Checkliste aus Sicht des Lastenhefts:
- Produkt und Packmittel: Glasgeometrien, Gewicht, empfindliche Zonen (Mündung, Mantel, Boden); Tray-Typ mit Material, Steghöhen, Toleranzen, Griffkanten; Zwischenlagen mit Material, Dicke, Zustand und Handlingstrategie.
- Palette und Muster: Palettenschema (Lagenbild), Lagenanzahl, Ausrichtung, Versatz; Unterlagen, Deckel, Kantenschutz, Folie; zulässige Beschädigungen und Qualitätsgrenzen.
- Leistung und Linienintegration: Zieloutput (Gläser oder Reihen pro Minute); gewünschte Reihenanzahl, -breite und -abstände am Linienübergang; Schnittstellen zum nachfolgenden Prozess (Füller, Ofen, Inspektion).
- Sicherheit und Betrieb: Bedienkonzept (Palettenaufgabe, Magazinierung der Zwischenlagen, Störungsbeseitigung); Reinigungs- und Hygieneanforderungen; Verfügbarkeit, Wartung, Ersatzteilstrategie.
Gerade bei Palettier- und Depalettierlösungen ist das Zusammenspiel von Roboter, Greifer, Fördertechnik und Programmlogik entscheidend für die reale Anlagenleistung – nicht nur für ein funktionierendes Demo-Setup.
Fazit
Roboter-Depalettierung von Gläsern ist dann besonders stark, wenn sie lagenweise arbeitet (Performance plus Stabilität), Zwischenlagen und Trays prozesslogisch entkoppelt behandelt und aus der Lage eine saubere, ausgerichtete Reihenzuführung für den Taktprozess macht. Genau deshalb wird sie in vielen Industrien eingesetzt: um Ergonomie- und Sicherheitsprobleme manueller Entladung zu eliminieren und verlässlich zu automatisieren.
Sie haben ähnliche Prozesse zu automatisieren? Dann unterstützt Sie das POWERJO-Team bei der richtigen Formulierung Ihrer Aufgabe – damit aus einer Idee ein belastbares Automatisierungskonzept wird. Der einfachste Einstieg ist das Ausschreibungspaket.
Sie wollen die nächste Ausgabe direkt ins Postfach? Newsletter abonnieren – oder gleich ein Gespräch (30–60 Minuten) buchen.
Ebenfalls erschienen im LinkedIn-Newsletter „Verpackungstechnik NEWS“ – Ausgabe auf LinkedIn.